
智能汽车的智能化体系,可以划分为两大维度:车外复杂多变的道路环境,以及车内用户的出行需求。外部世界充斥着机动车、行人、交通标识与瞬息万变的路况,辅助驾驶依靠环境感知,判断车辆该如何通行;车内则是人的需求世界,用户的口头指令、实时想法,都需要车辆准确识别并领会背后意图。
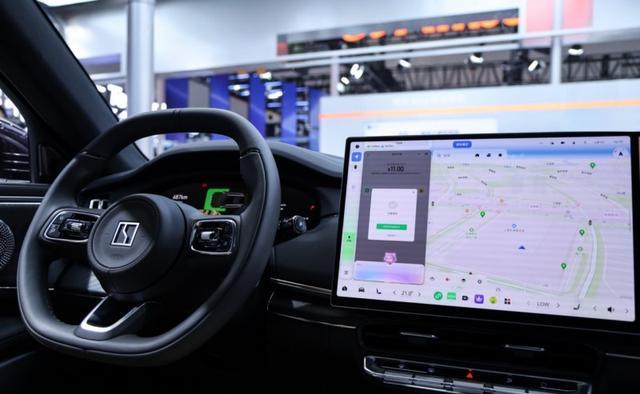
过去很长一段时间,两套体系相互独立,辅助驾驶专注行车控制,座舱负责语音交互。而随着汽车智能化持续进阶,两者的边界正在消融。吉利千里浩瀚 G-ASD 4.0 的核心突破,便是打通这两大体系,让车辆同时拥有读懂道路、理解用户的双重能力。
读懂道路,是智驾系统的基础能力。理解路况,不只是识别车辆、行人与车道线,更要理清各类交通参与者之间的关联逻辑。面对城市复杂路口,潮汐车道、可变车道与多层红绿灯交织,吉利千里浩瀚 G-ASD 4.0 能够识别复杂交通信息,依据交规自主完成选道通行。
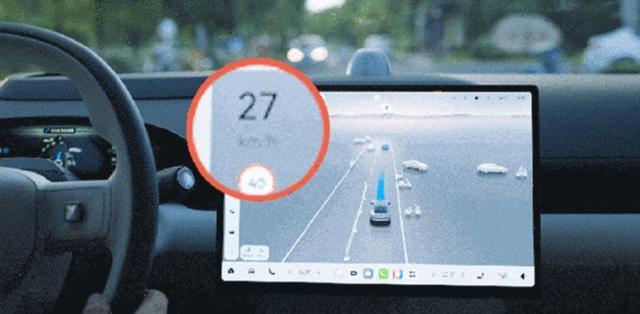
面对缺少清晰车道线的乡村小路,系统可以依靠视觉识别路沿、草地等道路自然边界,实时勾勒可通行区域;同时依托多传感器扫描路面,识别坑洼、石块等路面障碍。这类能力的核心价值,是让车辆读懂真实的物理路况,而非局限在预先绘制好的固定道路模型中。
但仅仅看懂道路,并不足以构成完整的智能出行体验,汽车的本质终究是服务于人。当用户说出 “左转”“找出口” 这类指令,这不再只是简单的语音文字,而是结合当下行车场景产生的出行诉求。
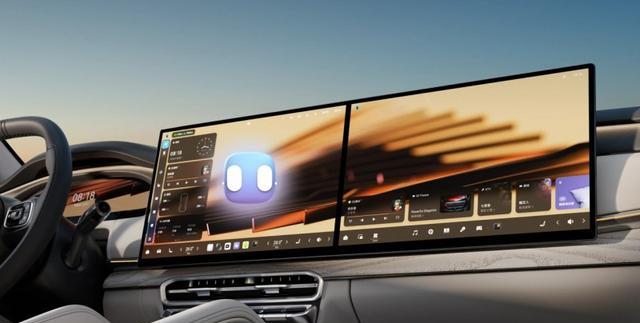
吉利千里浩瀚 G-ASD 4.0 依托 WAM 2.0 架构,打通辅助驾驶域、座舱域、底盘域等原本相互独立的系统,让各个智能模块互通协作。搭配超级 Eva 与阶跃 Step 3.5 大模型,车辆得以深度理解用户表达,落地 “舱驾融合,对话即执行”。
这也标志着汽车智能化,从单一的功能智能迈向系统智能。普通用户不会区分一项需求属于座舱交互还是辅助驾驶,只会直接提出出行诉求。车辆需要形成一套完整链路:读懂用户意图,感知外部路况,统筹整车完成对应的操作。整套逻辑包含两层核心判断:定位自身位置、识别周边环境,以及解析用户当下的出行诉求,二者结合,才能让汽车进化为真正的智能出行伙伴。
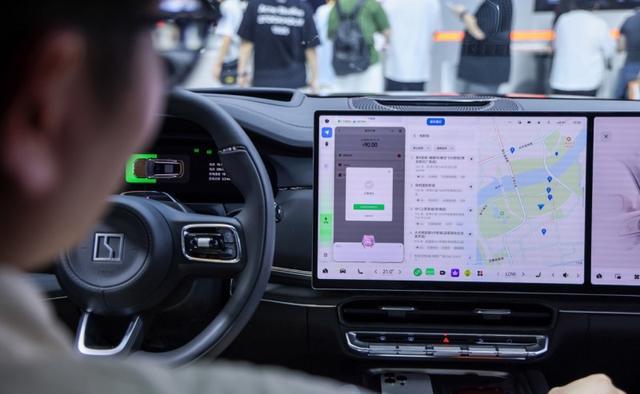
阶跃 Step 3.5 大模型提供强大的理解底座,超长上下文、动态记忆与复杂推理能力,让车辆跳出被动应答指令的局限,具备情感理解、自主规划与主动服务的潜力。而 WAM 2.0 的作用,则是将这些智能能力接入车辆的决策与执行链路,让想法能够落地为实际行车动作。
由此可见,吉利千里浩瀚 G-ASD 4.0 并不是简单把大模型移植上车,也不是为辅助驾驶增加语音功能。它的底层思路,是将人的需求与道路环境变化,整合至同一套智能体系之中。
属于未来的汽车智能,核心就在于打通车内、车外两个世界。既要实时感知道路上发生的一切,也要读懂车内用户的出行想法;既要解析外部复杂路况,也要理解车内驾乘者。当读懂道路与读懂人的能力融为一体,汽车才能从一台会开车的机器,升级为深谙出行需求的智能系统,这正是吉利千里浩瀚 G-ASD 4.0 想要实现的价值。
编辑:李慧
一审:李慧
二审:汤世明
三审:王超
 晋ICP备17002471号-6


 分享给我的好友