
8月19日,2026世界机器人大会上,北京通用人工智能研究院(以下简称通研院)两项具身实体成果——通用智能机器人“通小宇”、智能表情机器人“通像”正式亮相。
记者现场看到,“通小宇”可自主完成演示文稿讲解、翻页等长流程任务。观众打断提问时,机器人能够精准理解对话语境、自主应答,并在交互结束后回归原有工作流程。而在交互场景中,“通像”可依托全脸多自由度表情驱动能力,实现自然连贯的情感神态输出与唇形同步表达,为观众提供有温度、有身份感的沉浸式人机交互体验。
据了解,“通通”是通研院研发的通用智能体,“通脑”是通研院推出的面向具身智能的机器人核心引擎。全新推出的“通小宇”,是“通通”与“通脑”深度融合的具身实体。如果说“通通”在虚拟世界中持续学习成长,“通小宇”则实现了通用智能体从虚拟到现实的跨越。
“我们把‘通通’在仿真环境中使用的认知架构,完整地部署到了真实机器人‘通小宇’中,让它拥有具备价值观,可自主感知、认知决策、开展交互与行动的‘通脑’。所以‘通小宇’并不是简单拼接语音、视觉与机器人控制模块,而是实现多类能力在统一认知架构下的协同运作。”通研院工程师牟牧云介绍。
人类沟通中,建立信任的关键不仅在言语内容,也依靠非言语表达与角色身份塑造。“通像”的核心价值,就是让冰冷的智能设备成为有温度的“具体人”。
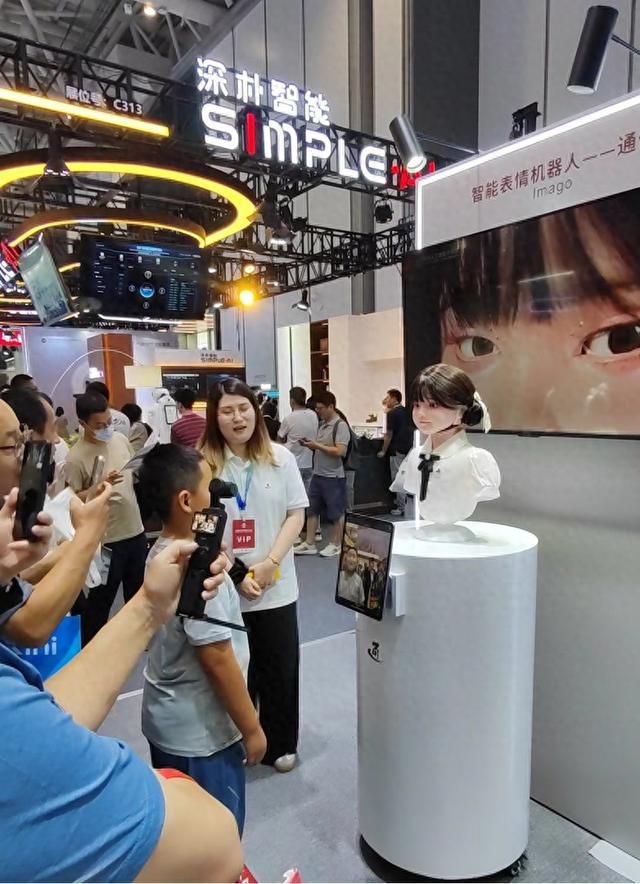 参展观众与“通像”智能表情机器人互动。
“‘通像’是基于人类表情数据训练出的通用驱动模型,可适配不同机器人形象,实现千机千面个性化设计。通过数字分身仿真迭代与真机闭环校准,有效缩小仿真与实物偏差。硬件上,‘通像’机器人拥有超30个全脸表情驱动自由度,已在真实场景稳定落地超一年。”通研院研究员李杭介绍。
业内人士表示,“通小宇”“通像”的落地应用,标志着通用智能体正加速从虚拟仿真场景走入真实物理世界。
来源:北京日报客户端
【来源:京报网】
 晋ICP备17002471号-6


 分享给我的好友